PERSONAL ARCHIVE2026 — ∞

能力组成机器,
机器进入现实。

感知、理解、规划、操作、驱动与连接,是机器人的基础能力; 它们在工业、家庭、物业与公共空间中被重新组合,成为不同的真实产品。
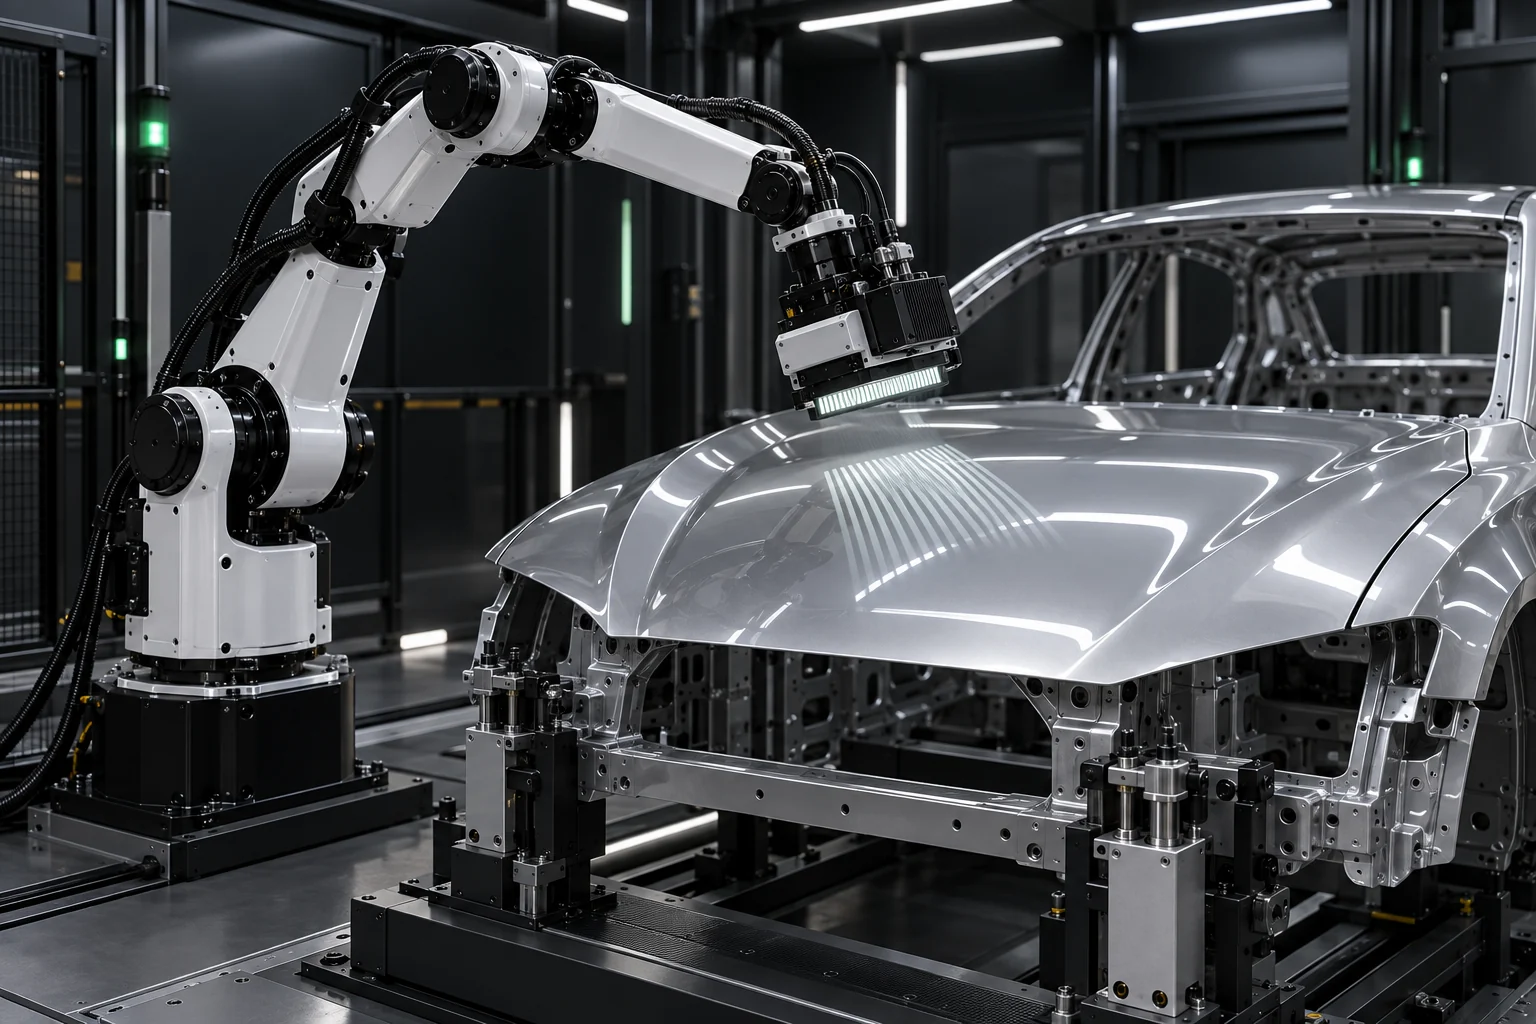
机械臂携带视觉检测模组,对银色汽车的高反光漆面进行非接触检测的三维场景
01 / MACHINE VISION汽车漆面 · 非接触视觉检测基于履历场景的三维概念渲染
FOLLOW THE SIGNAL LOOP00

我的经历横跨工程学与生命科学。二十余年来,反复做的是同一件事:

从噪声中辨认信号,
再把信号变成能工作的系统。

从技术预研、产品定义与架构,到团队协作、工程交付和规模化; 从机器人、机器视觉与智能硬件,到物联网平台、AI 内容和科学可视化。

这个网站将持续生长。每一件展品都是一次尝试: 如何让复杂事物保留深度,同时变得可以看见、理解和使用。

ONE ROBOT / REUSABLE CAPABILITIES / MANY APPLICATIONS

一台机器人的基础能力,如何组合成不同产品。

中心是一具机器人:眼睛负责感知,计算单元理解和规划,手臂负责操作, 关节与底盘负责运动,通信系统连接设备与平台。外围是这些能力进入现实后形成的应用场景。
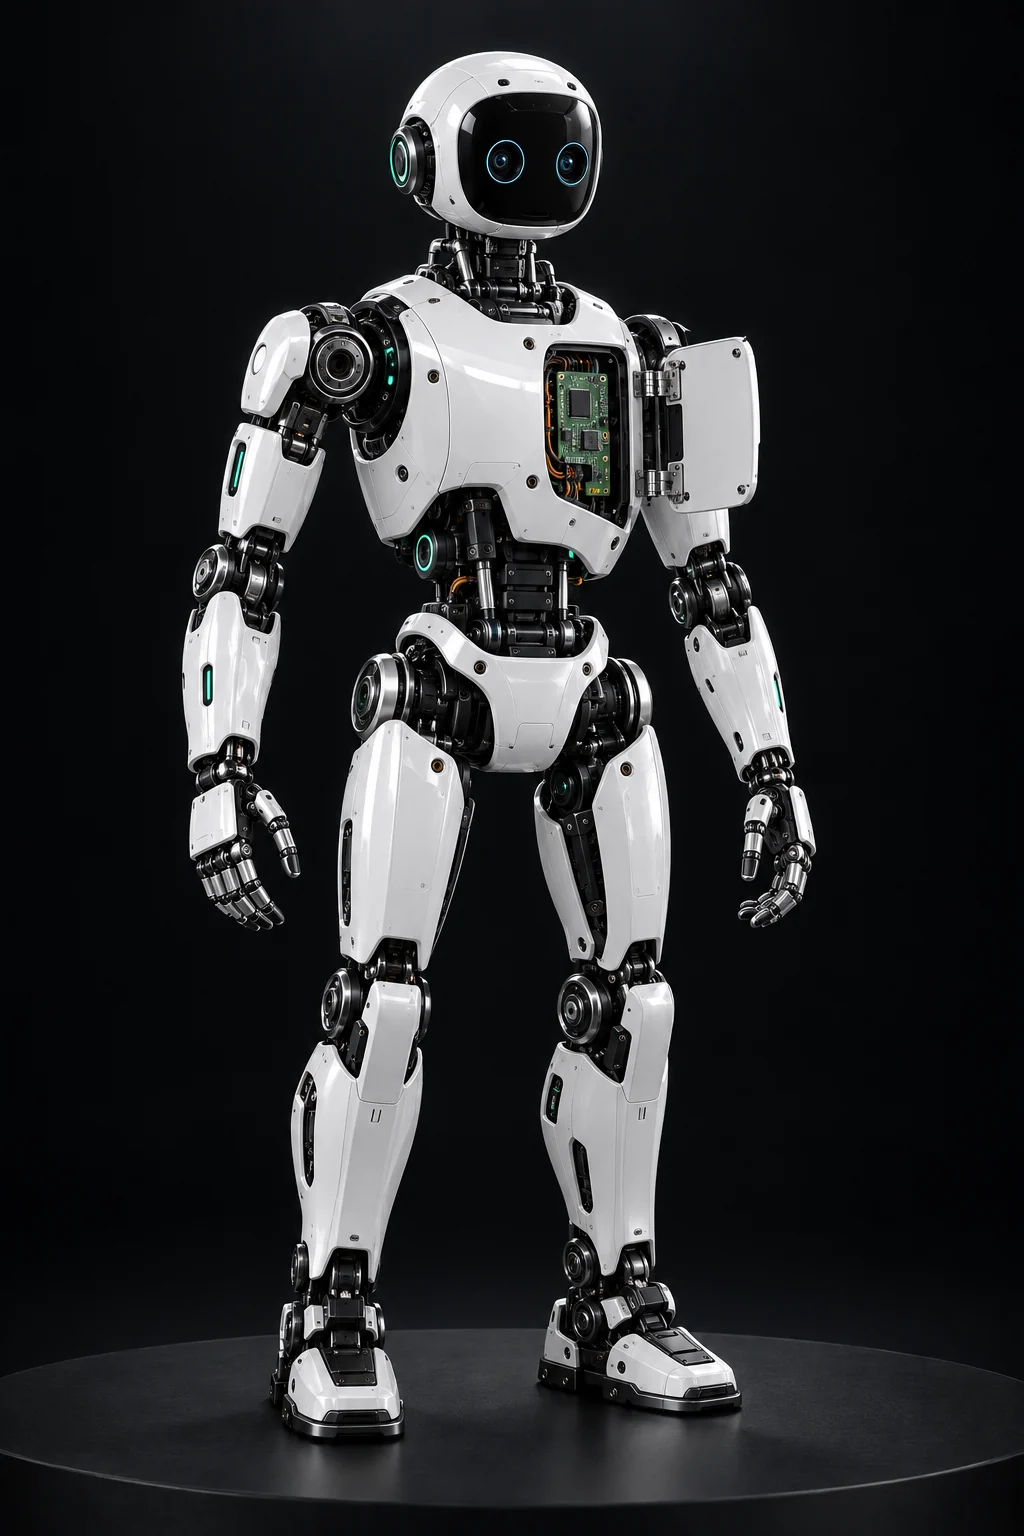
01基础能力INNER / ROBOT BODY02应用场景OUTER / INDUSTRY + AGRICULTURE + PROPERTY + CIVIL
ROBOT SYSTEM ATLAS / INTERACTIVE
SELECT A CAPABILITY OR APPLICATION SCENE
白色人形机器人三维概念渲染,展示双目视觉、胸部电路、关节与机械手
配图依据个人简历中的设备与场景重新渲染;人形整机为能力示意,场景图不代表实物照片或物理仿真结果。点击身体节点与场景,可查看对应的职业项目和研究实验。
ROBOT / INDUSTRIES & PRODUCTS

经历,成为系统图里的证据。

公司、客户与敏感项目名称被有意隐去。 留下的是我曾进入过的行业、做过的产品,以及解决问题的方式。

01COLLECTION
EMBODIED SYSTEMS

机器人与具身智能

把感知、规划、控制和学习放进同一个闭环,让机器在真实世界里稳定地完成任务。

运动控制路径规划强化学习VLASim2Real
02COLLECTION
MACHINE VISION

工业视觉与智能检测

从光学、三维重建到深度学习,把微小缺陷和复杂表面变成可计算、可追溯的质量信号。

2D / 3D 视觉工业 AOI表面检测结构光GPU
03COLLECTION
CONNECTED WORLD

智能硬件与物联网平台

连接设备、边缘计算与云端系统,构造能够持续感知、判断和响应的数字基础设施。

智能硬件边缘计算IoT平台架构工程交付
04COLLECTION
KNOWLEDGE MACHINES

AI 内容与知识产品

把算法能力变成用户可以理解、使用和信任的产品,也把复杂知识变成可探索的体验。

生成式 AI内容系统产品定义科普叙事0 → 1
ROBOT / INDUSTRIES & PRODUCTSEXPERIENCE → METHOD经验被压缩为方法;方法将在下一展厅成为可以运行的东西。NEXT / 研究实验
ROBOT / MACHINE BODY LAB

一些仍在发出微光的东西。

从具体设备出发,探索私人实验室里的长期问题: 机器如何拥有身体?一个旧系统能否重新获得生命?

机械臂携带视觉检测模组,对银色汽车的高反光漆面进行非接触检测的三维场景A–01
三维概念渲染
ROBOTIC SURFACE LAB

让机器人读懂高反光曲面

围绕复杂曲面作业,研究末端轨迹的自适应与高速规划,并在仿真环境中反复验证。

PATH / MOTION / SIM
白色人形机器人三维概念渲染,展示双目视觉、胸部电路、关节与机械手A–02
三维概念渲染
EMBODIED AI LAB

在仿真中训练身体

探索双足机器人强化学习、协作机器人 VLA 任务与从仿真到现实的迁移路径。

RL / VLA / SIM2REAL
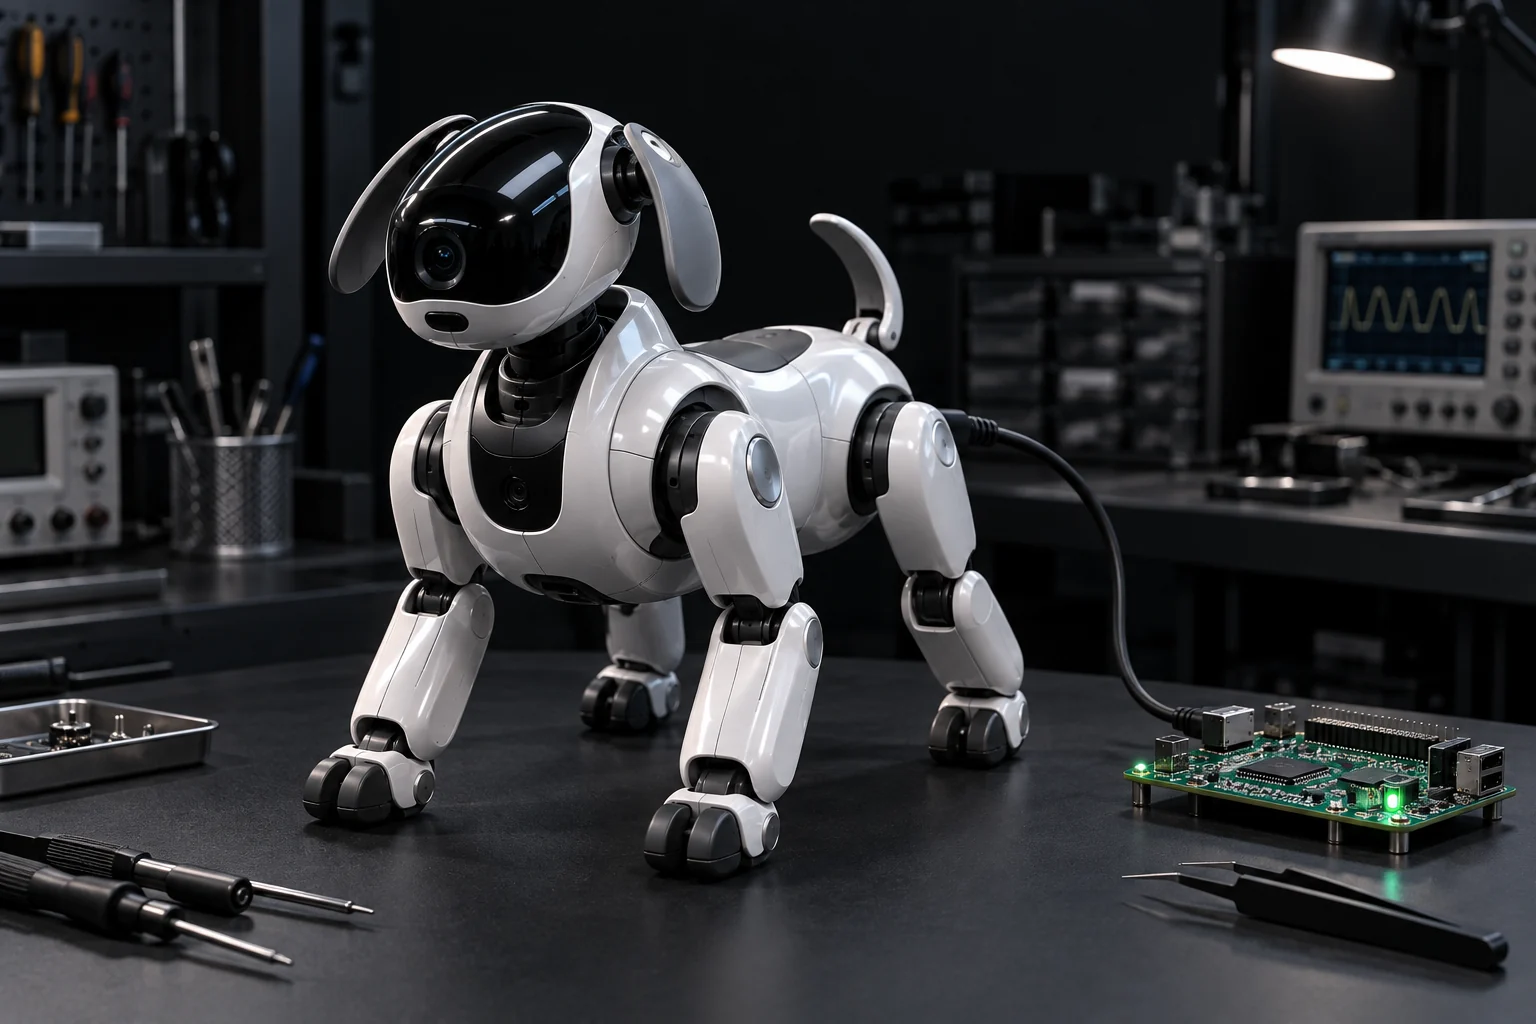
白银色 AIBO 风格四足机器狗与调试控制板的三维实验台示意A–03
三维概念渲染
ROBOT ARCHAEOLOGY

唤醒一台旧机器狗

围绕 AIBO 平台重新理解机械、感知和控制系统,让一件旧时代硬件获得新的实验生命。

AIBO / CONTROL / REVIVAL
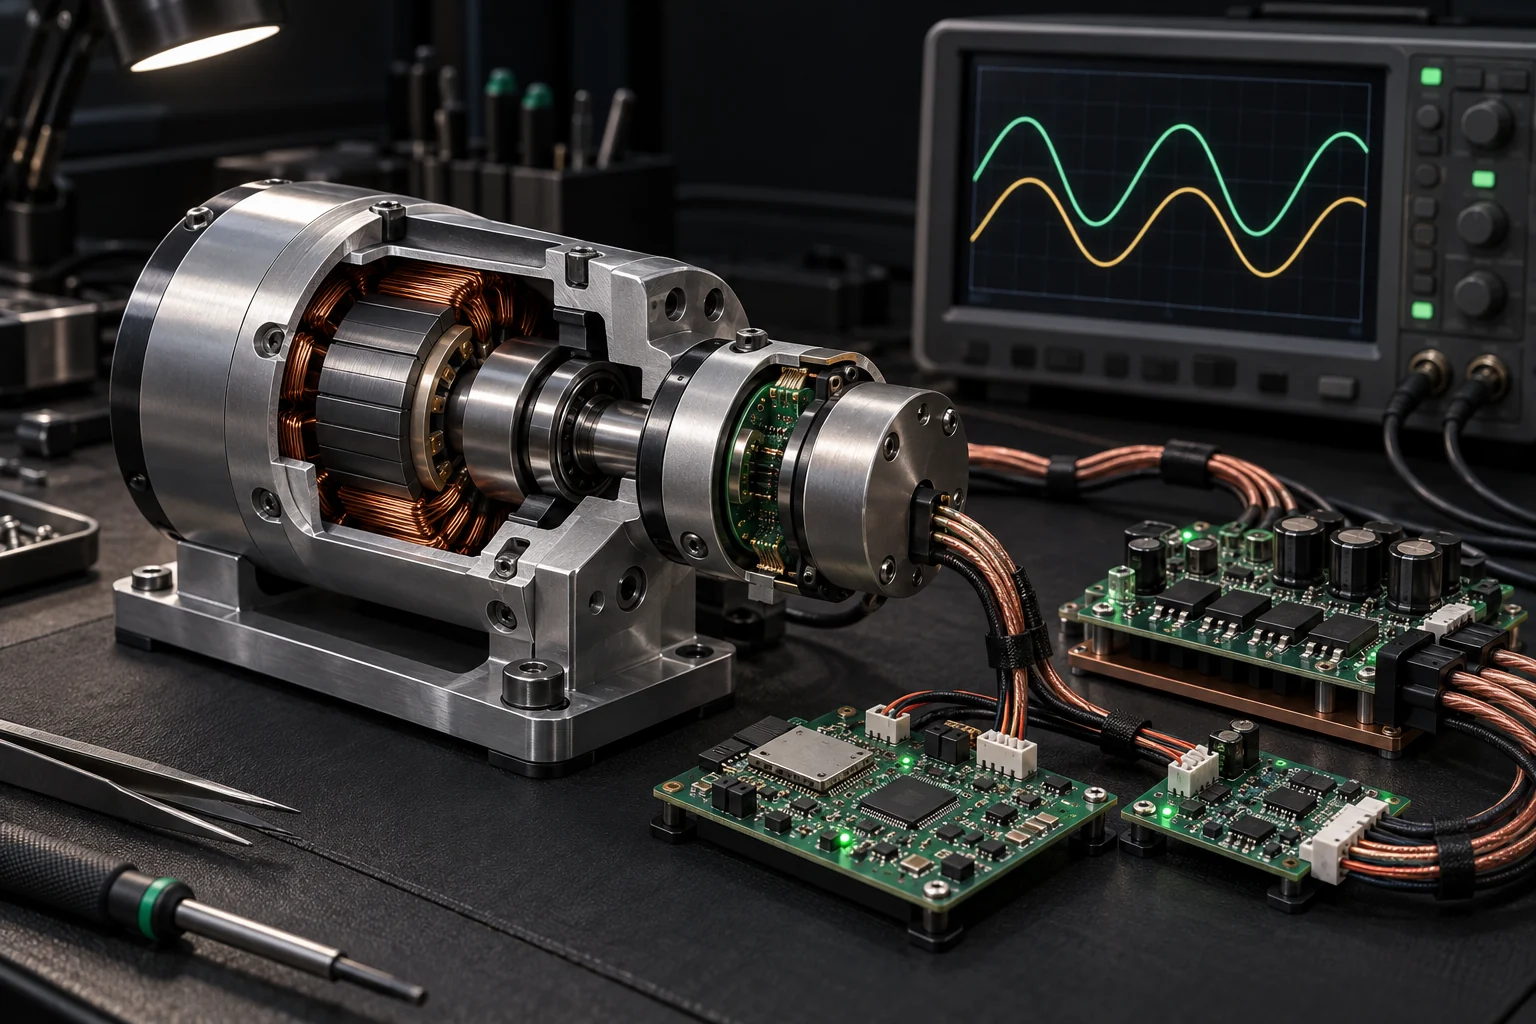
伺服电机、旋变反馈组件、驱动电路与示波器组成的三维实验台示意A–04
三维概念渲染
MOTOR SIGNAL LAB

从旋变信号到电机闭环

搭建旋变解码、信号质量诊断与 FOC 调试链路,从最底层的电气信号理解运动。

RESOLVER / FOC / DRIVE
ROBOT / EXPERIMENTSMETHOD → INSTRUMENT当方法成为工具,它便能把更大尺度的世界变成可读信号。NEXT / 我们的世界
OUR WORLD / PLANETARY OBSERVATORY

此刻,地球正在发生什么?

这是实时信息层的交互设计原型。公开数据源将分阶段接入; 交通与航海数据会在取得地区授权后开放,不用虚构数字伪装“实时”。

PLANETARY FEED / DESIGN PROTOTYPE
OBSERVATORY NODE 001
UTC--:--:--
DAY OF YEAR--- / ---
----—--—--LOCAL --:--:--
01CLIMATE LAYER

大气不是背景,它是流动的基础设施。

将风场、温度、降水、海温与空气质量叠加在同一个时间轴上,观察地球系统如何彼此牵引。

候选数据源
OPEN-METEO · NOAA · COPERNICUS
时间尺度
MINUTES → DAYS
当前状态
INTERFACE READY
OUR WORLD / EARTHPLANET → NETWORK气候、轨道与交通呈现的网络,也存在于观察者自身。NEXT / 我们的身体
OUR BODY / ATLAS OF MIND

大脑不是一组孤立的零件。

它更像一座不断重写自身地图的城市。 这个展厅从具体行为出发,解释多个脑区如何在时间中协作。

MODELMNI / ATLAS
MODENETWORK VIEW
PFMCINPAAUTHVI
STANDARD SPACE · BRAINNETOME 246 · ALLEN HUMAN REFERENCE ATLAS
LANGUAGE LOOP

说话时,大脑发生了什么?

意图形成后,语言网络组织词义与句法;运动皮层编排发音动作;听觉系统同时监控自己的声音并持续校正。

01前额叶02Broca 区03运动皮层04听觉皮层

教学可视化基于群体标准空间,不代表个体脑结构,不用于临床诊断。

进入完整心智图谱
OUR BODY / MINDOBSERVER → NEW QUESTION理解观察者之后,新的问题再次回到选择、判断与建造。NEXT 04 / 火星企鹅的外层世界

火星企鹅的外层世界。

工程训练让我追问“如何实现”,生命科学让我继续追问“为何如此”。

我是一名长期站在技术、产品与组织交界处的建造者。 做过机器人、机器视觉、智能硬件、物联网平台和 AI 产品, 也持续把地球、脑与复杂系统做成可以亲手探索的知识工具。

我最感兴趣的不是某个固定职位,而是那些还没有清晰答案的问题: 如何把前沿技术变成可靠产品?如何让机器理解环境? 又如何让人更好地理解机器、自然与自己?

ROBOTICSARTIFICIAL INTELLIGENCECOMPUTER VISIONPRODUCT SYSTEMSSCIENCE COMMUNICATION
进入我的展示空间
CONTEXT / CURATORUNDERSTANDING → NEXT SIGNAL观察世界、建造工具、理解心智,最终都成为下一轮实践的起点。LOOP 01 / 机器人图谱

展品背后的数据,可以被追溯。

机器人系统图中的个人经历与项目内容据本人履历、项目记录及实验笔记整理, 职业项目、研究实验和应用推演已分别标注;客户、公司及保密技术细节已匿名或省略。 脑模型来自公开群体图谱;地球观测厅当前展示的是已核验的数据接口设计。

  1. 01Human Brainnetome Atlas · 246 区脑图谱
  2. 02Allen Human Reference Atlas 3D · 小脑、脑干与下丘脑
  3. 03NASA GIBS / EPIC / EONET · 地球影像与自然事件
  4. 04NOAA Space Weather Prediction Center · 空间天气
  5. 05CelesTrak · 卫星轨道根数
  6. 06MET Norway · 全球天气预报接口
  7. 07Fintraffic Digitraffic · 区域路况与 AIS 示例
  8. 08本人履历、项目记录与实验笔记 · 已确认可公开并做敏感信息裁剪
交通与船位的全球实时覆盖通常需要商业授权;本站不会抓取受限数据,也不会用模拟值冒充实时值。