可参数化身体
50 个体环、49 处节间关节和 100 条三关节腿,让结构与控制能一同迭代。
03 / ROBOT SYSTEMS
点击身体上的光点。每个位置指向一种基础能力,再看到它进入哪些场景。中央形象是概念渲染,不对应某台真实产品。
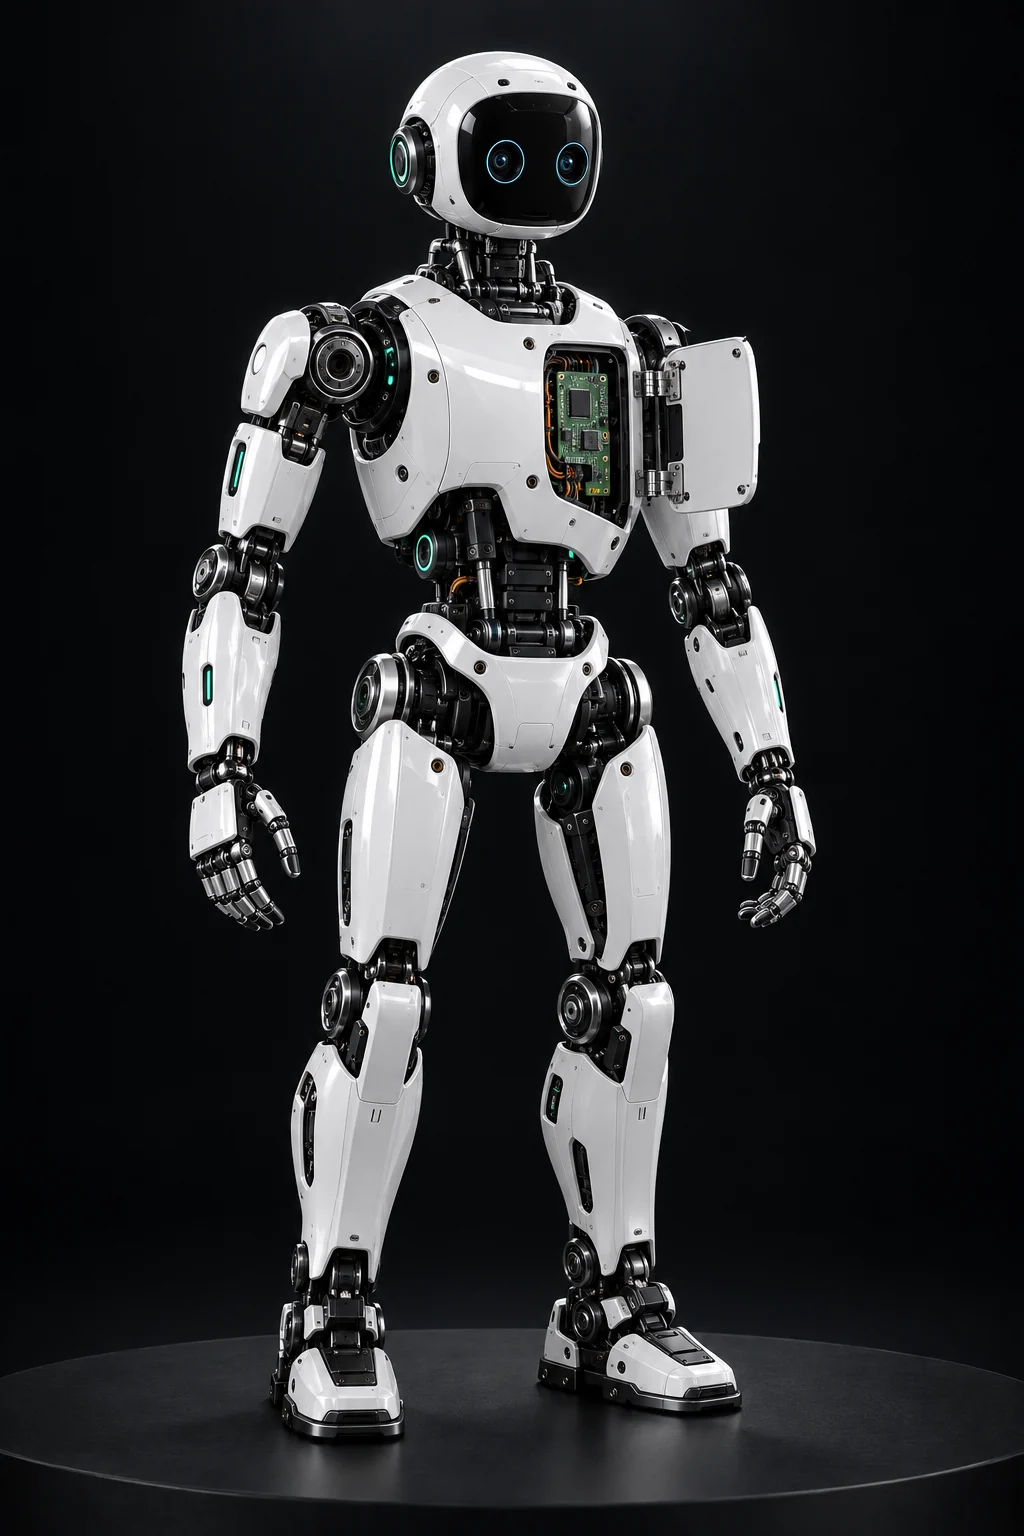 3D CONCEPT RENDER / 非实物照片
CAPABILITY 01 / PERCEPTION
相机、深度与位置传感器把物理世界变成可处理的数据。
工业视觉、2D / 3D 检测、高反光曲面轨迹感知。
亮色标签表示这项能力在场景中有直接关联;其他场景也可能使用,但本站暂不据此宣称项目经验。
切换工业、城市、家庭和农业,看技术为什么要随场景改变。真正的产品不只关心算法,还关心安全、维护、成本与人的体验。
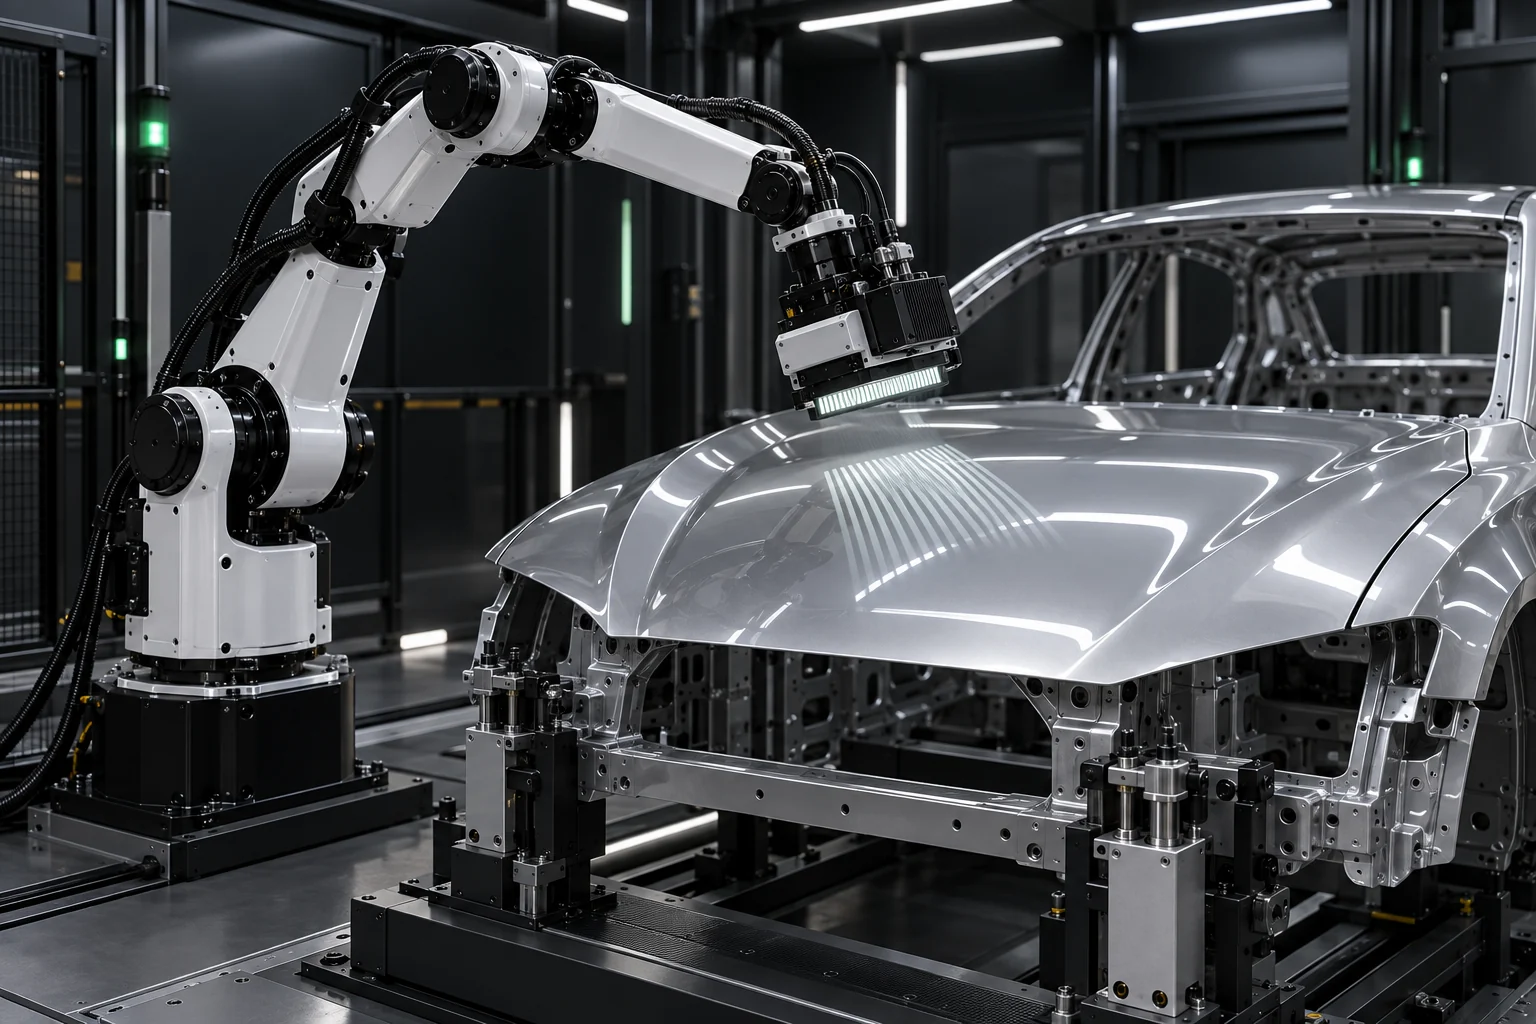
视觉检测、协作机械臂、末端轨迹与伺服闭环形成同一条作业链。
场景图为基于项目方向制作的三维概念渲染,不是产品实拍或交付证明。近期的马陆机器人项目把参数化形体、URDF、MuJoCo 接触仿真和步态训练连在一起。当前配置为 50 对腿、100 条腿、447 个内部转动自由度。它已经有可回放的低滑移直行与转弯演示,但速度和冲击载荷尚未通过完整验收,因此这里不写成“训练完成”。
50 个体环、49 处节间关节和 100 条三关节腿,让结构与控制能一同迭代。
在仿真里观察足底滑移、支撑覆盖和躯干触地,而不是用锁定足端冒充抓地。
低维共享残差与 CPG 结合;仿真效果和物理实机之间仍有明显距离。